Slovenský jazyk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Výrobca radu profesionálnych rýchlovýmenných uchopovačov pre priemyselnú automatizáciu
Ako dodávateľ moderných zariadení radu Robot Quick Change Gripper, zameraný na automatizáciu,JWGRIPdodáva adaptéry na spojovanie podnosov, uchopovacie moduly na konci robota a kĺbové uchopovacie ramená s mechanickou únavovou skúškou a štandardizovanou sériovou výrobou pre CNC dielne a automatizačných integrátorov, ktorí vykonávajú čiastočnú automatizáciu pri zachovaní existujúcej infraštruktúry upínania obrobkov s manuálnou prevádzkou. Tento prepínací hardvér na strane robota odstraňuje hlavné prekážky upgradu bez úplnej výmeny príslušenstva. Spárované s UPC Zero Point Positioning Series aSéria paliet s nulovým bodom, vytvára kompletné automatizované pracovné postupy na manipuláciu s materiálom pre bezproblémový prenos obrobku medzi robotizovanými a manuálne nastavovanými stanicami. V sériovej výrobe sa používa prísny mechanický uzamykací zdvih a kontrola tolerancie polohovacieho kolíka, aby sa zaručila dlhodobá stabilita lokalizácie v zmiešaných podmienkach ručnej automatizácie.
Chybové hlásenie
Veľký počet strojární už vlastní vyspelé ručné upínacie systémy. Keď manažéri závodu plánujú zaviesť robotickú manipuláciu, často predpokladajú, že samotná kúpa ramena robota prinesie nevýrazné výrobné výsledky. V skutočnosti sú telá robotov iba zariadeniami na vykonávanie pohybu. Bez prispôsobeného hardvéru na prepínanie koncových efektorov nemôžu roboty spoľahlivo uchopiť, zdvihnúť a lokalizovať existujúce palety a prípravky na mieste výroby.
Aké negatívne dôsledky má zle prispôsobený hardvér uchopenia robota?
Počas vysokorýchlostného pohybu robota sa môže vyskytnúť uvoľnená spojka, odsadená poloha uchopenia alebo náhodné spadnutie palety. Mnoho projektov automatizácie trpí nízkou dobou prevádzkyschopnosti nie kvôli poruchám riadiacej jednotky robota, ale kvôli nekompatibilnému spojovaciemu hardvéru medzi prírubou robota a nosičmi obrobkov.
Ako zachováte existujúce pracovné postupy manuálneho nastavenia po pridaní hardvéru robota?
Mnohé transformačné schémy skorej automatizácie nútia dielne zvoliť si plne automatický režim a vzdať sa pohodlného manuálneho zásahu. V reálnej malosériovej zmiešanej výrobe musia operátori stále manuálne vkladať špeciálne tvarované polotovary, kontrolovať polotovary alebo zvládnuť núdzovú demontáž obrobku.
Používa sa spínací hardvér na konci robota len pre úplne bezobslužnú hromadnú výrobu?
Toto je bežné nedorozumenie. Poskytuje tiež veľkú hodnotu pre dielne s poloautomatickým hybridným režimom. Operátori môžu dokončiť komplexné manuálne prípravné práce offline a roboty sa starajú o opakujúce sa úlohy prepravy paliet.
Funkčné rozdiely
Robotická rýchlovýmenná spojka zásobníka uchopovača: Tento medziľahlý spojovací komponent vytvára stabilný mechanický vzťah medzi uchopovacími modulmi a cieľovými paletami. Absorbuje menšie odchýlky polohy spôsobené chybami polohovania pohybu robota, čím sa zabráni poškodeniu pevných kolízií medzi mechanickými štruktúrami počas vysokorýchlostných cyklov prenosu.
Modul rýchlej výmeny uchopovača robota N160: Tento modul namontovaný na základnej prírube slúži ako základná jednotka inštalovaná priamo na výstupnej prírube robota. Poskytuje štandardizované uzamykacie rozhranie pre následné uchopovacie ramená, čo umožňuje rýchlu výmenu rôznych koncových nástrojov bez opakovanej úpravy parametrov programu robota.
Závesné rameno N160 pre rýchlovýmenný uchopovač robota: Pohyblivé vykonávacie rameno, ktoré sa fyzicky dotýka vonkajších obrysov palety. Jeho štrukturálny obrys je optimalizovaný podľa geometrie okraja palety a poskytuje stabilnú uchopovaciu silu v štýle balenia. Zabraňuje skĺznutiu pri zrýchlení a spomalení počas pohybu po trajektórii robota.
Základné ukazovatele hodnotenia
Ako potvrdiť, či menovité zaťaženie zodpovedá skutočným požiadavkám výroby?
Používatelia sa nemôžu len odvolávať na údaje nominálneho zaťaženia ramena robota. Potrebujú vypočítať celkovú hmotnosť vrátane modulu uchopovača, spojovacieho ramena, palety, prípravku a surového obrobku. Prekročenie zaťaženia kompozitu urýchli mechanické opotrebovanie a spôsobí skryté riziká pádu.
Prečo je presnosť opakovaného polohovania pri uchopení rovnako dôležitá ako presnosť skľučovadla s nulovým bodom?
Aj keď skľučovadlá na strane stroja majú presnosť na úrovni mikrónov, ak uchopovač robota vytvára veľkú odchýlku polohy počas vychystávania a ukladania paliet, celková presnosť systému sa výrazne zníži. Chyba polohovania na strane uchopovača sa prenesie na celú slučku uchytenia obrobku.
Aké environmentálne faktory by sa mali brať do úvahy pri hardvéri na konci robota?
Koncové efektory robotov pracujú vo vnútri periférnych zón obrábacích strojov, ktoré sú postriekané reznou chladiacou kvapalinou, kovovými trieskami a olejovou hmlou. Povrchová úprava hardvéru a tesniaci výkon musia odolávať korózii a zaseknutiu triesok v pohyblivých polohách spoja.
Ako realizovať bezproblémové dokovanie s periférnym hardvérom na uchytenie nulového bodu?
Aké predpoklady sú potrebné na spoluprácu s UPC Zero Point Positioning Series?
Dodržiavajte konzistentné uchopovacie rozmery vonkajšieho obrysu pre cieľové palety. Geometria ramena závesu musí zodpovedať štruktúre hrán paliet radu UPC, aby roboty mohli dokončiť stabilné vychystávanie paliet kompatibilných s robotom.
Aké výhody prináša zhoda so sériou paliet Zero Point?
S adaptérom na spojku podnosov môžu roboty manipulovať aj s bežnými ručne používanými paletami. Obchody nemusia vymieňať všetky existujúce palety, aby realizovali poloautomatizovanú transformáciu, čím chránia predchádzajúce investície do hardvéru.
Akým skrytým rizikám sa treba vyhnúť pri prevádzke v hybridnom režime?
Zabráňte zmiešanému použitiu paliet s rôznymi vonkajšími rozmermi v jednom pracovnom priestore robota. Rôzne veľkosti obrysu spôsobia nesprávne polohy uchopenia. Na mieste by sa malo vykonávať prísne riadenie klasifikácie paliet.
Materiálové a procesné charakteristiky hardvéru
Hlavné konštrukčné telesá modulov uchopovača a spojovacích ramien sú vyrobené z vysoko pevnej legovanej ocele. Dotykové a uzamykacie povrchy sú nauhličované kalenie a presné brúsenie. Každý hotový komponent prechádza pred odoslaním opakovaným cyklickým únavovým testovaním uchopením a uvoľnením. Štrukturálna deformácia je prísne kontrolovaná pri menovitých podmienkach plného zaťaženia.
Rozmery prírubového pripojenia zodpovedajú bežným štandardom rozhrania priemyselných robotov. Pozície kľúčových inštalačných otvorov si zachovávajú zameniteľnosť, čím sa znižujú sekundárne úpravy počas inštalácie na mieste.
Služby prispôsobenia na mieru zahŕňajú nastavenie zdvihu uchopenia, špeciálne prírubové konverzné dosky a povrchovú úpravu proti opotrebeniu, aby vyhovovali neštandardným obrysom paliet a rôznym značkám robotov.
Poznámky k aplikácii
Komponenty uchopenia na strane robota znášajú počas každého pohybového cyklu časté zrýchlenie a spomalenie. Hromadenie triesok vo vnútri kĺbových kĺbov zvýši odpor pri pohybe a vytvorí posun pri uchopení. Pravidelné čistenie a mazanie kĺbov musí byť zahrnuté do denných kontrolných zoznamov údržby zariadenia. Nepretržitá prevádzka bez rutinnej údržby postupne zhorší stabilitu uchopenia, a to aj v prípade dobre navrhnutých komponentov automatizácie.

- View as

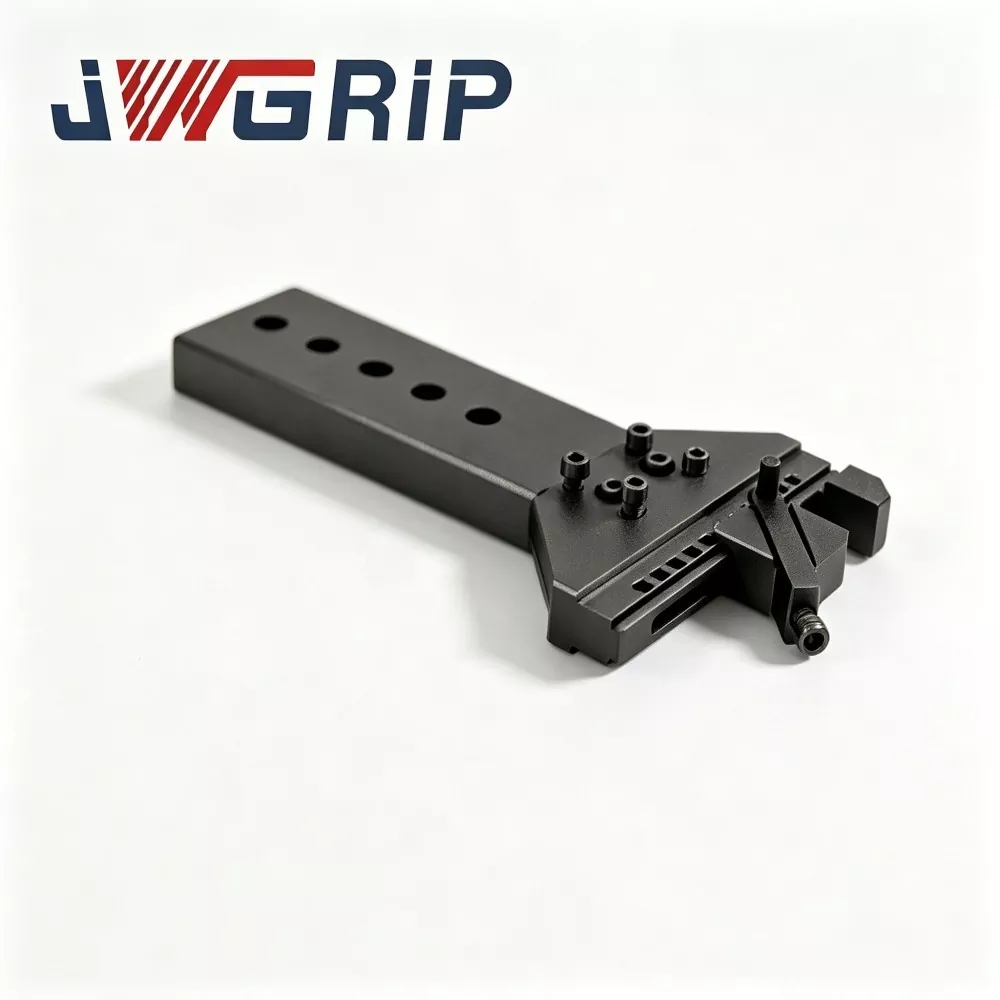
Rameno závesu N160 pre rýchlovýmenný uchopovač robota
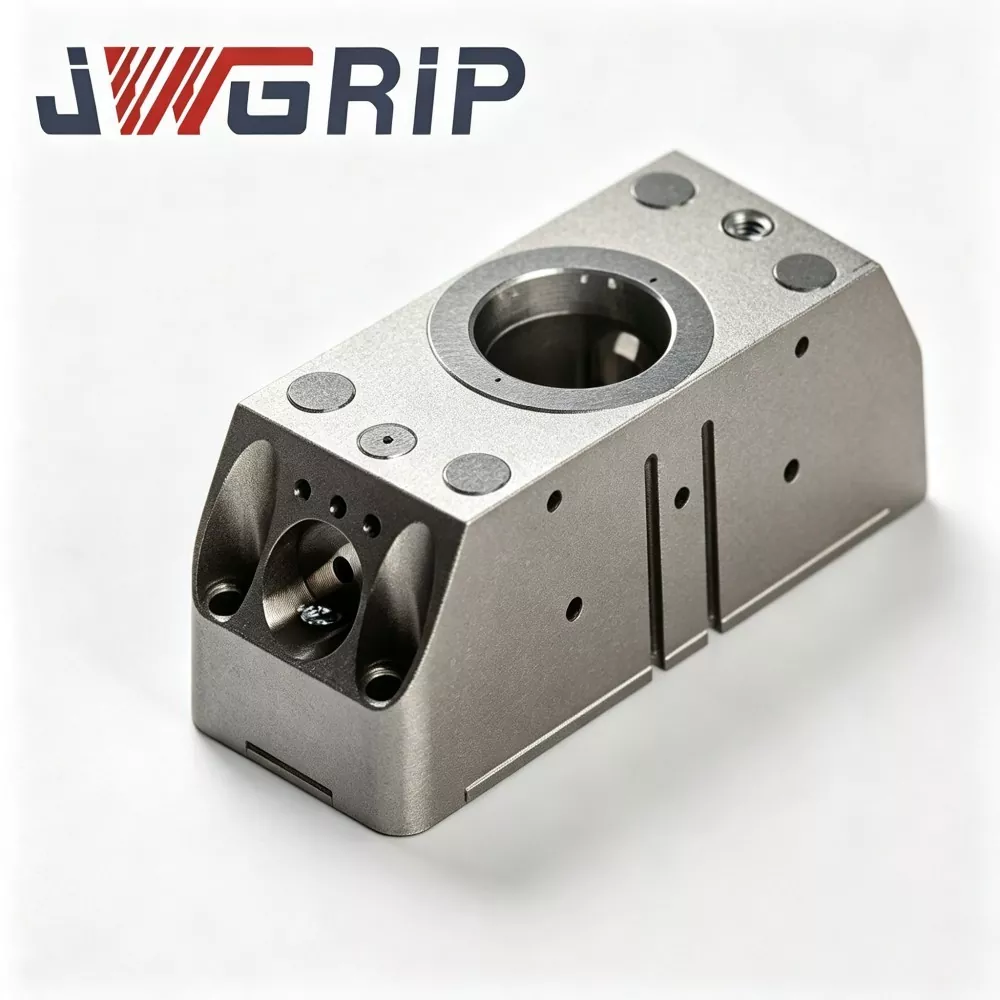
JWGRIP je profesionálny výrobca a dodávateľ závesného ramena N160 pre uchopovač s rýchlou výmenou robota v Číne, ktorý poskytuje službu Factory Direct so štandardnými produktmi, ktoré sú plne skladom na podporu nasadenia globálnych projektov automatizácie a údržby dielne. Ide o vysokovýkonný komponent kĺbového vahadla na prenos sily a sily špeciálne navrhnutý pre moduly rýchlovýmenného uchopovača robotov série N160. Integruje optimalizovanú štruktúru prenosu sily a integrovanú technológiu tvárnenia kovanou za tepla do jednej funkčnej jednotky, ktorá slúži ako kľúčová kinematická časť, ktorá premieňa lineárnu hnaciu silu piestu na výkyvný upínací pohyb čeľuste uchopovača.
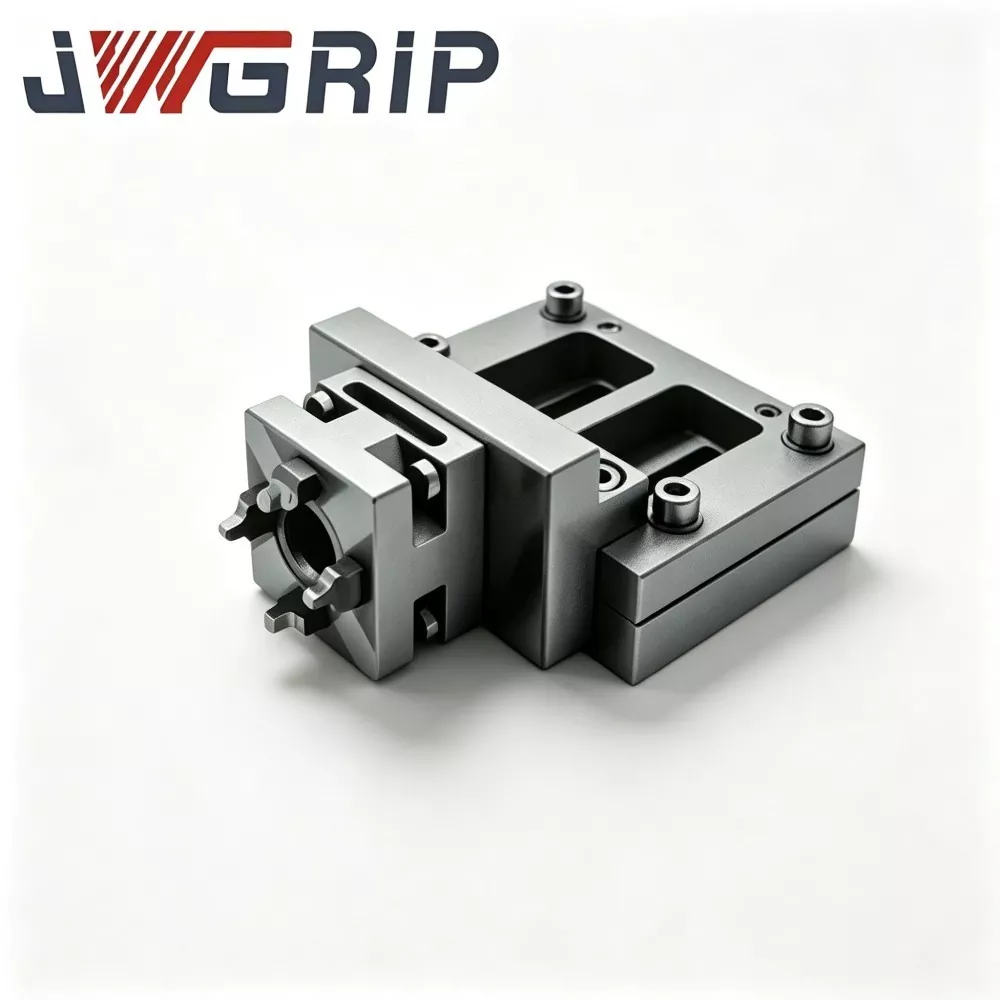
Modul rýchleho výmenného uchopovača robota N160
JWGRIP je profesionálny výrobca a dodávateľ modulu N160 Robot Quick Change Gripper Module v Číne, ktorý podporuje obstarávanie hromadných objednávok a poskytuje skutočnú výrobnú cenu pre globálnych partnerov projektu automatizácie. Ide o novo vylepšenú integrovanú jednotku vykonávania konca ramena robota špeciálne navrhnutú pre moderné flexibilné bezobslužné výrobné linky. Inovatívna integrácia pneumatického paralelného chápadla a rozhrania pre rýchlu výmenu robota do jedného modulárneho tela eliminuje potrebu samostatných rýchlovýmenných kotúčov a samostatnej zostavy chápadla, pričom nevyžaduje žiadne ďalšie viacvrstvové spojovacie príruby alebo prechodné príslušenstvo.
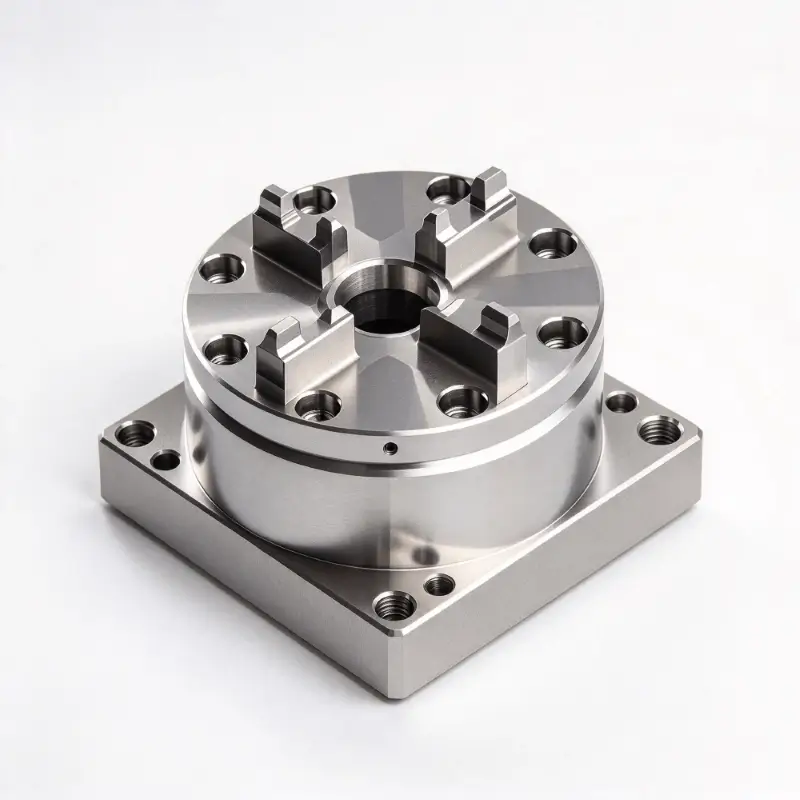
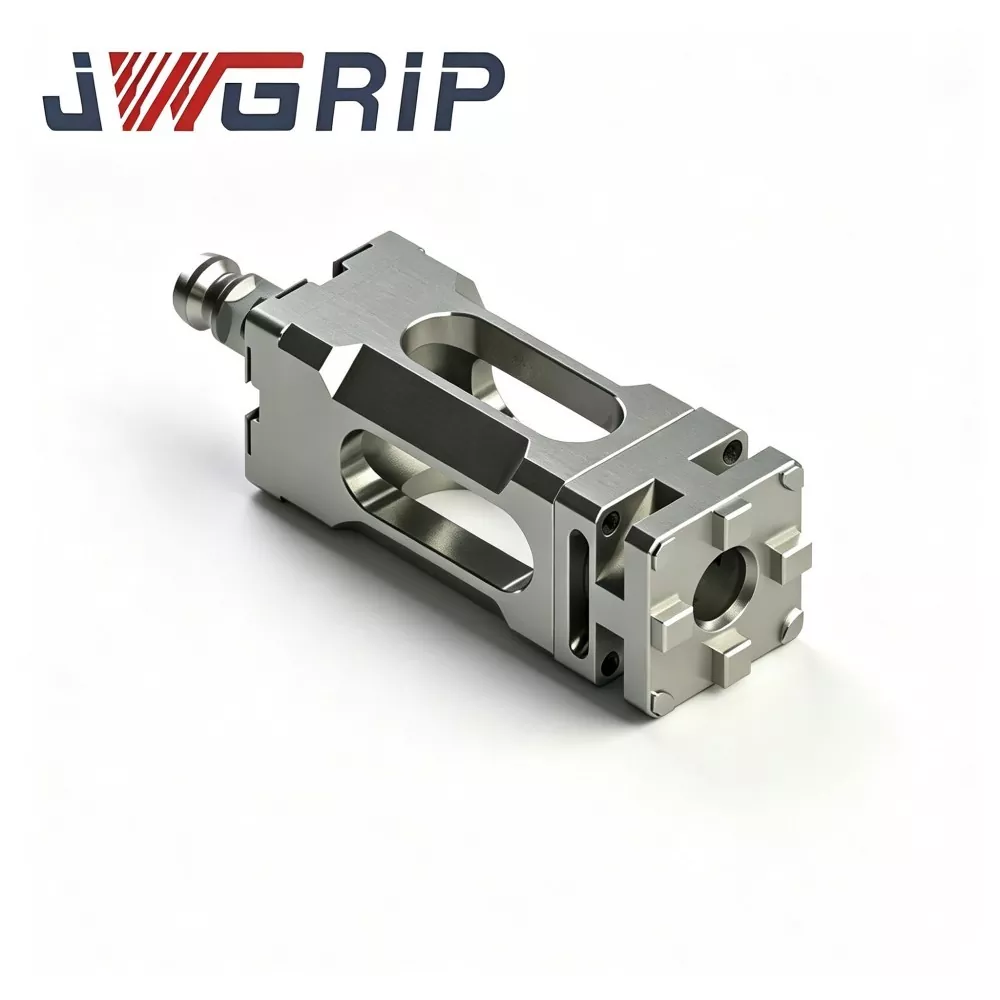
Rýchlovýmenná spojka zásobníka robota
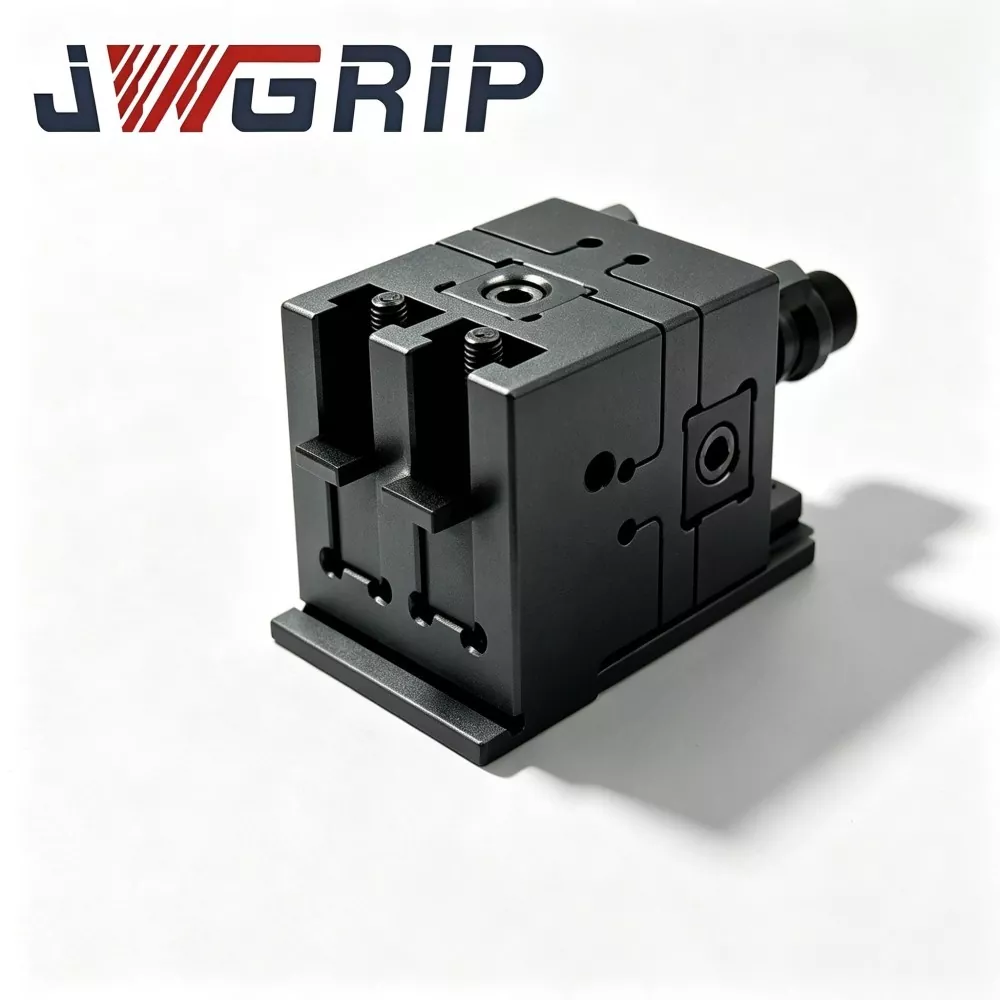
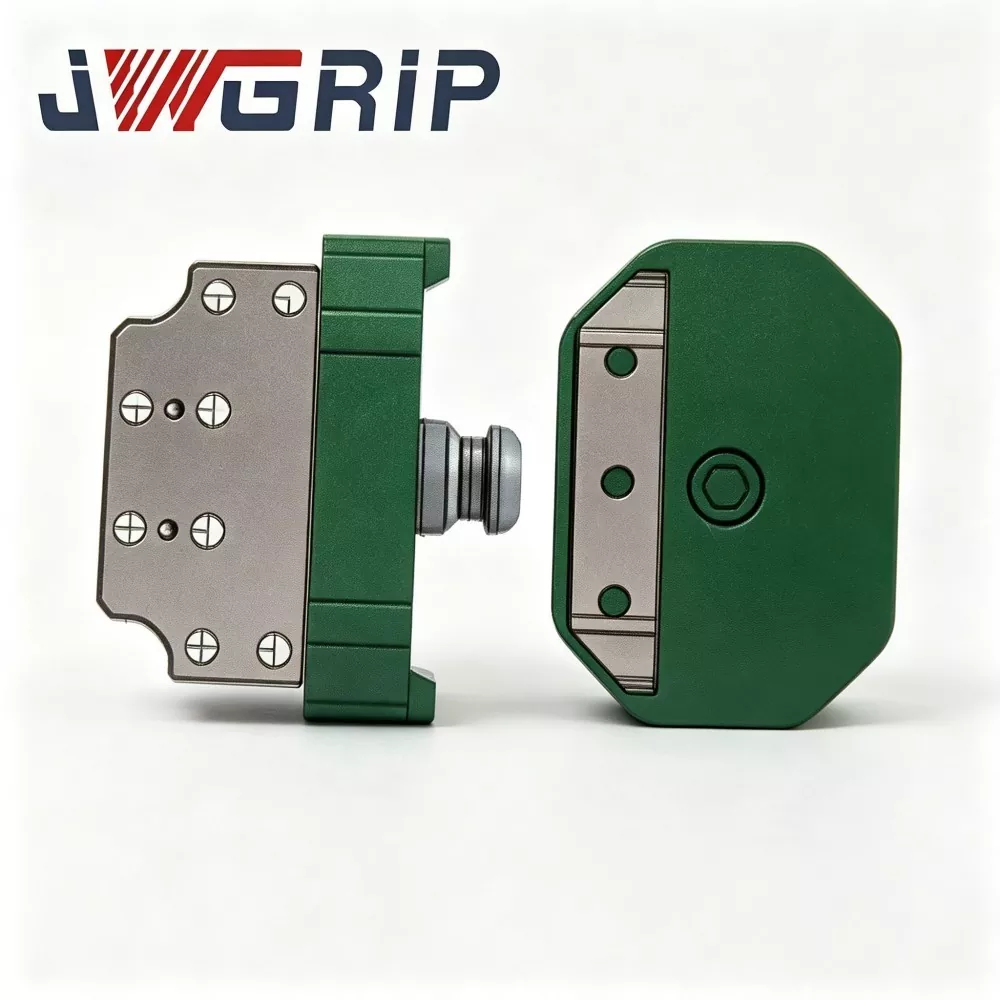
JWGRIP je výrobcom a dodávateľom profesionálnej rýchlovýmennej spojky podnosu pre roboty v Číne. Ide o pokročilý integrovaný komponent prepínania koncových efektorov robota špeciálne navrhnutý pre flexibilné bezobslužné automatizované výrobné linky. Integruje konfiguráciu konštrukcie z vysokopevnostnej legovanej ocele a proces presného brúsenia do jednej jednotky, pričom realizuje plne automatické prepínanie robotických nástrojov bez manuálneho zásahu počas výmeny chápadiel, podnosov a iných koncových nástrojov.
JWGRIP je profesionálny Séria robotov s rýchlou výmenou výrobca a dodávateľ v Číne. Srdečne vás vítame vo veľkoobchode s vysoko kvalitnými výrobkami za konkurencieschopnú cenu z našej továrne.
Odporúčania noviniek